


Les systèmes d'engrenages font partie intégrante des robots à portique, influençant considérablement leurs performances, leur précision et leur efficacité. En tant que fournisseur leader de robots à portique, nous comprenons l'importance de ces systèmes d'engrenages et leur impact sur la fonctionnalité globale de nos produits. Dans ce blog, nous explorerons les différents systèmes d'engrenages utilisés dans les robots portiques, leurs caractéristiques et leurs applications.
1. Systèmes d'engrenages droits
Les engrenages droits sont l’un des types d’engrenages les plus couramment utilisés dans les robots à portique. Ils ont des dents droites parallèles à l’axe de rotation. Les systèmes à engrenages droits sont connus pour leur simplicité, leur haute efficacité et leur facilité de fabrication.
La simplicité des engrenages droits permet une installation et une maintenance simples. Ils sont relativement faciles à produire, ce qui les rend rentables. En termes d'efficacité, les engrenages droits peuvent atteindre des rapports de transmission élevés avec une perte de puissance minimale. Par exemple, dans unRobot à portique à axe unique, des engrenages droits peuvent être utilisés pour entraîner le mouvement linéaire de l'axe unique. La rotation à grande vitesse du moteur peut être transmise en douceur au mécanisme de mouvement linéaire via le système d'engrenage droit, garantissant un positionnement précis le long de l'axe.
Cependant, les engrenages droits présentent certaines limites. Ils ont tendance à générer plus de bruit pendant le fonctionnement que les autres types d'engrenages. En effet, l’engrènement des dents se produit brutalement, provoquant des vibrations. De plus, ils ne conviennent pas aux applications nécessitant une transmission de couple élevé à des vitesses élevées, car les forces concentrées sur les dents peuvent entraîner une usure prématurée.
2. Systèmes d'engrenages hélicoïdaux
Les engrenages hélicoïdaux sont un autre choix populaire pour les robots à portique. Contrairement aux engrenages droits, les engrenages hélicoïdaux ont des dents taillées en biais par rapport à l'axe de rotation. Cette conception à dents inclinées offre plusieurs avantages par rapport aux engrenages droits.
L’un des principaux avantages des engrenages hélicoïdaux est leur fonctionnement fluide et silencieux. L'engagement progressif des dents réduit les vibrations et le bruit, ce qui les rend idéales pour les applications où la réduction du bruit est cruciale. Dans unManipulateur à portique de précision, l'utilisation d'engrenages hélicoïdaux peut assurer un mouvement précis et silencieux, essentiel pour la manipulation d'objets délicats.
Les engrenages hélicoïdaux peuvent également transmettre des charges plus élevées que les engrenages droits de même taille. Les dents inclinées répartissent la charge plus uniformément sur la face de l'engrenage, réduisant ainsi les concentrations de contraintes et augmentant la durabilité de l'engrenage. Cela rend les systèmes à engrenages hélicoïdaux bien adaptés aux robots à portique lourds qui doivent gérer de grosses charges utiles.
Cependant, les engrenages hélicoïdaux sont plus complexes à fabriquer que les engrenages droits, ce qui peut entraîner des coûts plus élevés. De plus, les dents inclinées créent une force de poussée axiale pendant le fonctionnement, qui nécessite des dispositifs de support et de roulement supplémentaires pour la contrecarrer.
3. Systèmes d'engrenages coniques
Les engrenages coniques sont utilisés lorsque la direction de l'axe de rotation doit être modifiée. Ils ont des dents de forme conique et sont couramment utilisés pour transférer la puissance entre des arbres qui se croisent à différents angles, généralement 90 degrés.
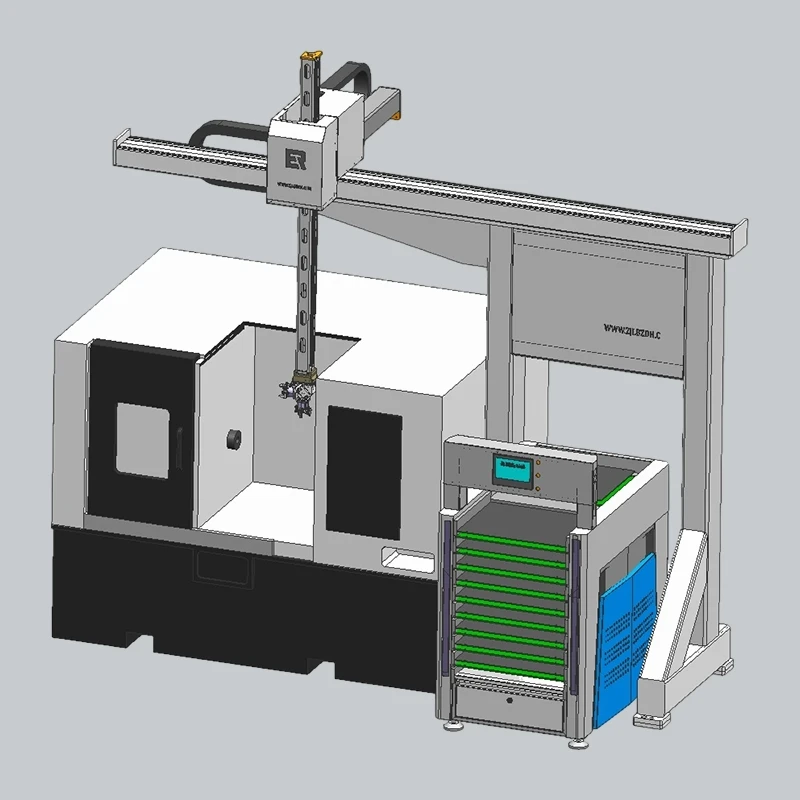
Dans les robots à portique, les engrenages coniques peuvent être utilisés dans les applications où le robot doit effectuer des mouvements dans plusieurs plans. Par exemple, dans unRobot portique 2 axes, des engrenages coniques peuvent être utilisés pour transférer la puissance du moteur vers les deux axes perpendiculaires, permettant un mouvement coordonné dans les directions X et Y.
Il existe différents types d'engrenages coniques, tels que les engrenages coniques droits, les engrenages coniques en spirale et les engrenages coniques nuls. Les engrenages coniques droits sont les plus simples et les plus rentables, mais ils produisent plus de bruit et de vibrations que les engrenages coniques en spirale. Les engrenages coniques en spirale, quant à eux, ont des dents incurvées qui assurent un fonctionnement plus fluide et plus silencieux, similaire aux engrenages hélicoïdaux. Ils peuvent également transmettre des charges plus élevées et sont plus efficaces, mais leur fabrication est plus coûteuse.
4. Systèmes à vis sans fin
Les systèmes d'engrenages à vis sans fin se composent d'une vis sans fin (un engrenage semblable à une vis) et d'une roue à vis sans fin. Ils sont utilisés pour obtenir des rapports de réduction élevés dans un espace compact. Les engrenages à vis sans fin peuvent fournir une grande multiplication du couple, ce qui est utile pour les robots à portique qui doivent soulever ou déplacer des objets lourds avec des moteurs de puissance relativement faible.
Dans unRobot de manutention de cadres multicouches, un système d'engrenage à vis sans fin peut être utilisé pour entraîner le mécanisme de levage. Le couple élevé du système d'engrenage à vis sans fin permet au robot de soulever facilement des cadres lourds.
L'une des caractéristiques uniques des systèmes à vis sans fin est leur propriété autobloquante. Dans certains cas, lorsque l'angle d'attaque de la vis sans fin est suffisamment petit, le système d'engrenage à vis sans fin peut empêcher la charge de faire reculer le moteur. Il s'agit d'un élément de sécurité précieux dans les robots à portique, en particulier lorsqu'ils maintiennent une charge dans une position fixe.
Cependant, les systèmes à vis sans fin ont un rendement relativement faible par rapport aux autres types d’engrenages. L'action de glissement entre la vis sans fin et la roue à vis génère une quantité importante de chaleur, ce qui peut entraîner des pertes d'énergie. De plus, l'usure de la vis sans fin et de la roue à vis sans fin peut être relativement élevée, nécessitant un entretien et une lubrification réguliers.

5. Systèmes d'engrenages planétaires
Les systèmes d'engrenages planétaires sont des systèmes d'engrenages compacts et très efficaces qui sont de plus en plus utilisés dans les robots à portique. Ils se composent d’un engrenage solaire central, de plusieurs engrenages planétaires et d’une couronne extérieure.
Le principal avantage des systèmes à engrenages planétaires est leur haute densité de puissance. Ils peuvent gérer de grandes quantités de couple tout en conservant une taille relativement petite. Dans unBras robotique à portique, un système d'engrenages planétaires peut être utilisé pour entraîner les articulations du bras, fournissant le couple nécessaire à des mouvements précis et puissants.
Les systèmes d'engrenages planétaires offrent également des rapports de réduction élevés en un seul étage, éliminant ainsi le besoin de plusieurs jeux d'engrenages. Cela simplifie la conception du robot à portique et réduit le poids global et la complexité. De plus, ils offrent un fonctionnement fluide et stable grâce aux multiples engrenages planétaires partageant la charge.
Cependant, les systèmes d'engrenages planétaires sont plus complexes et plus coûteux à fabriquer que certains autres systèmes d'engrenages. L'alignement précis des engrenages et la nécessité de matériaux et de processus de fabrication de haute qualité contribuent au coût plus élevé.
En conclusion, le choix du système d'engrenage pour un robot portique dépend de divers facteurs tels que la capacité de charge requise, la vitesse, la précision, le niveau sonore et le coût. En tant que fournisseur de robots à portique, nous avons une connaissance approfondie de ces systèmes d'engrenages et pouvons aider nos clients à sélectionner le système d'engrenages le plus adapté à leurs applications spécifiques. Que vous ayez besoin d'un système d'engrenages droits simple et rentable pour un robot à portique léger ou d'un système d'engrenages planétaires hautes performances pour une application lourde et précise, nous avons l'expertise nécessaire pour répondre à vos exigences.
Si vous êtes intéressé par nos robots à portique ou si vous avez des questions sur les systèmes d'engrenages utilisés dans ceux-ci, nous vous invitons à nous contacter pour entamer une discussion sur l'approvisionnement. Notre équipe d’experts est prête à vous fournir des informations détaillées sur les produits et des solutions adaptées à vos besoins.
Références
- Maitra, AK (2019). Fondamentaux de la conception de machines. PHI Apprentissage Pvt. Ltd.
- Kahraman, A. (2017). Entraînements mécaniques. La Presse de l'Universite de Cambridge.


